Arduino UNO Q เบื้องต้น
รู้จัก UNO Q เขียนโปรแกรม อ่านสัญญาณและระยะ ทดลองเซอร์โวก่อนประกอบหุ่น
ผลงาน: วงจรพื้นฐานและบันทึกการทดลองที่อธิบายได้
โรงเรียนธัญรัตน์ / ชั้นมัธยมศึกษาปีที่ 5
จากโปรแกรมแรก สู่หุ่นที่มองเห็น ตัดสินใจ และเคลื่อนที่อย่างปลอดภัย
4 หน่วย · 13 บทเรียน · 40 คาบ · ลงมือทำเป็นกลุ่ม
แต่ละหน่วยต่อยอดเป็นหุ่นตัวเดียวกัน
รู้จัก UNO Q เขียนโปรแกรม อ่านสัญญาณและระยะ ทดลองเซอร์โวก่อนประกอบหุ่น
ผลงาน: วงจรพื้นฐานและบันทึกการทดลองที่อธิบายได้
ประกอบฐาน 3D ต่อวงจรไฟ จูนล้อให้หยุดและวิ่งตรง พร้อมทดสอบกันชน
ผลงาน: หุ่นฐาน FS5103R ที่ผ่านการตรวจและทดสอบ
ติดตั้งกล้อง ทดลองตรวจจับสี นับวัตถุ ฝึกโมเดล และเชื่อมไปยังการติดตามใบหน้า
ผลงาน: ตารางผลตรวจจับและกติกาเลือกเป้าหมาย
เลือกภารกิจจากการ์ด 7 ใบหรือเสนอภารกิจตามเงื่อนไข แล้วออกแบบ ทดสอบ และนำเสนอ
ผลงาน: หุ่นทำภารกิจพร้อมหลักฐานก่อน–หลังการปรับปรุง
อ่านกิจกรรม ดูสไลด์ แล้วทำใบงานในบทเดียวกัน
พบ 13 บทเรียน
ส่วนประกอบของบอร์ด Arduino UNO Q (ฝั่งไมโครคอนโทรลเลอร์ ฝั่ง Linux พอร์ต USB-C ขา I/O และ LED matrix)
ได้ฝึก: ใบงานที่ 1.1 สำรวจบอร์ด UNO Q และโปรแกรมไฟกะพริบ · โปรแกรมไฟกะพริบปรับจังหวะเอง · สำรวจส่วนประกอบของบอร์ดและเชื่อมต่อกับคอมพิวเตอร์
เปิดบทเรียน →สัญญาณดิจิทัล HIGH / LOW และการกำหนดโหมดขาด้วย pinMode
ได้ฝึก: ใบงานที่ 1.2 ดิจิทัล I/O และไฟจราจรจำลอง · ไฟจราจรจำลองพร้อมปุ่มคนข้ามถนน · ต่อวงจร LED 3 ดวงและปุ่มกดบน breadboard
เปิดบทเรียน →ความแตกต่างของสัญญาณดิจิทัลและอนาล็อก
ได้ฝึก: ใบงานที่ 1.3 เซนเซอร์อนาล็อกและการแจ้งเตือน · เครื่องวัด-แจ้งเตือน · อ่านค่าเซนเซอร์ในสภาพแวดล้อมต่าง ๆ และบันทึกผล
เปิดบทเรียน →PWM ของเซอร์โว: ความกว้างพัลส์ 1000–2000 µs คาบ 20 ms และ 1500 µs = หยุด
ได้ฝึก: ใบงานที่ 1.4 ควบคุมแอกทูเอเตอร์ (เซอร์โวหมุนต่อเนื่อง) พร้อมตารางเทียบตัวจำลองกับเซอร์โวจริง · ใบงานเสริมออนไลน์ 2.2F ตอนที่ 1 (plan=4) · ชุดควบคุมเซอร์โว/รีเลย์ของกลุ่ม
เปิดบทเรียน →
ส่วนประกอบของหุ่นฐานเซอร์โวแบบกล่อง (body lid wheel caster cam_mount พิมพ์ 3D) และหลักการเลี้ยวของหุ่น 2 ล้อ
ได้ฝึก: หุ่นฐานเซอร์โวที่ประกอบเสร็จและผ่านเช็กลิสต์ก่อนจ่ายไฟ · ใบงานที่ 2.1 ประกอบหุ่นฐานและควบคุมการเคลื่อนที่ (ข้อ 1–4) · ใบงานเสริมออนไลน์ 2.1F (plan=5)
เปิดบทเรียน →คำสั่ง Bridge RPC: drive(F/B/L/R/S/T) set_wheel_pwm get_distance
ได้ฝึก: ใบงานที่ 2.2 ควบคุมการเคลื่อนที่และระบบกันชน (มีตารางเทียบตัวจำลองกับหุ่นจริง) · ใบงานเสริมออนไลน์ 2.2F (plan=6) · หุ่นวิ่งตามคำสั่งพร้อมระบบกันชน
เปิดบทเรียน →แนวคิด Edge AI เปรียบเทียบกับ Cloud AI
ได้ฝึก: ใบงานที่ 3.1 ทดลองโมเดล AI กับกล้อง (ส่วนติดตั้ง ข้อ 1) · ใบงานเสริมออนไลน์ 3.1F (plan=7) · กล้องติดตั้งบนแผ่นยึดและแสดงภาพบนบอร์ดได้
เปิดบทเรียน →ระบบสี HSV และการตรวจจับสีด้วย OpenCV (ex1_color_follow.py)
ได้ฝึก: ใบงานปฏิบัติ AI-1 ถึง AI-3 · ใบงานที่ 3.1 (บันทึกผลการตรวจจับ) · ใบงานเสริมออนไลน์ 3.2F (plan=8)
เปิดบทเรียน →กระบวนการออกแบบเชิงวิศวกรรม (ระบุปัญหา–ออกแบบ–สร้าง–ทดสอบ–ปรับปรุง–นำเสนอ)
ได้ฝึก: ใบงานที่ 4.1 วางแผนและบันทึกโครงงานหุ่นยนต์ AI (ข้อ 1–4) · ใบงานเสริมออนไลน์ 4.1F (plan=9) · วิเคราะห์ภารกิจที่ได้รับ
เปิดบทเรียน →การตั้งค่าช่วงสี HSV และ MIN_AREA ตามวัตถุของภารกิจ
ได้ฝึก: ใบงานที่ 4.2 บันทึกการตั้งค่าและทดสอบความแม่นยำของ AI (มีตารางเทียบตัวจำลองกับหุ่นจริง) · ใบงานเสริมออนไลน์ 4.2F (plan=10) · AI ที่ตรวจจับได้ตามภารกิจ
เปิดบทเรียน →ตารางการตัดสินใจ (เงื่อนไข → คำสั่ง drive)
ได้ฝึก: ใบงานที่ 4.3 ออกแบบตรรกะการตัดสินใจของหุ่นยนต์ · ใบงานเสริมออนไลน์ 4.3F (plan=11) · หุ่นที่ตอบสนองต่อผล AI
เปิดบทเรียน →การทดสอบตามเกณฑ์ความสำเร็จของภารกิจ
ได้ฝึก: ใบงานที่ 4.1 (ข้อ 5–6 บันทึกการทดสอบและสรุปผล) พร้อมตารางเทียบตัวจำลองกับหุ่นจริง · ใบงานเสริมออนไลน์ 4.2F (plan=12) · บันทึกความต่างระหว่างตัวจำลองกับหุ่นจริงและสาเหตุ
เปิดบทเรียน →การนำเสนอโครงงานและการสาธิตภารกิจ
ได้ฝึก: โครงงานหุ่นยนต์ AI ที่สมบูรณ์ · ใบงานที่ 4.4 แบบประเมินโดยเพื่อนและสะท้อนการเรียนรู้ · สาธิตภารกิจและนำเสนอโครงงาน
เปิดบทเรียน →ไม่พบบทเรียน ลองเปลี่ยนคำค้นหรือหน่วย
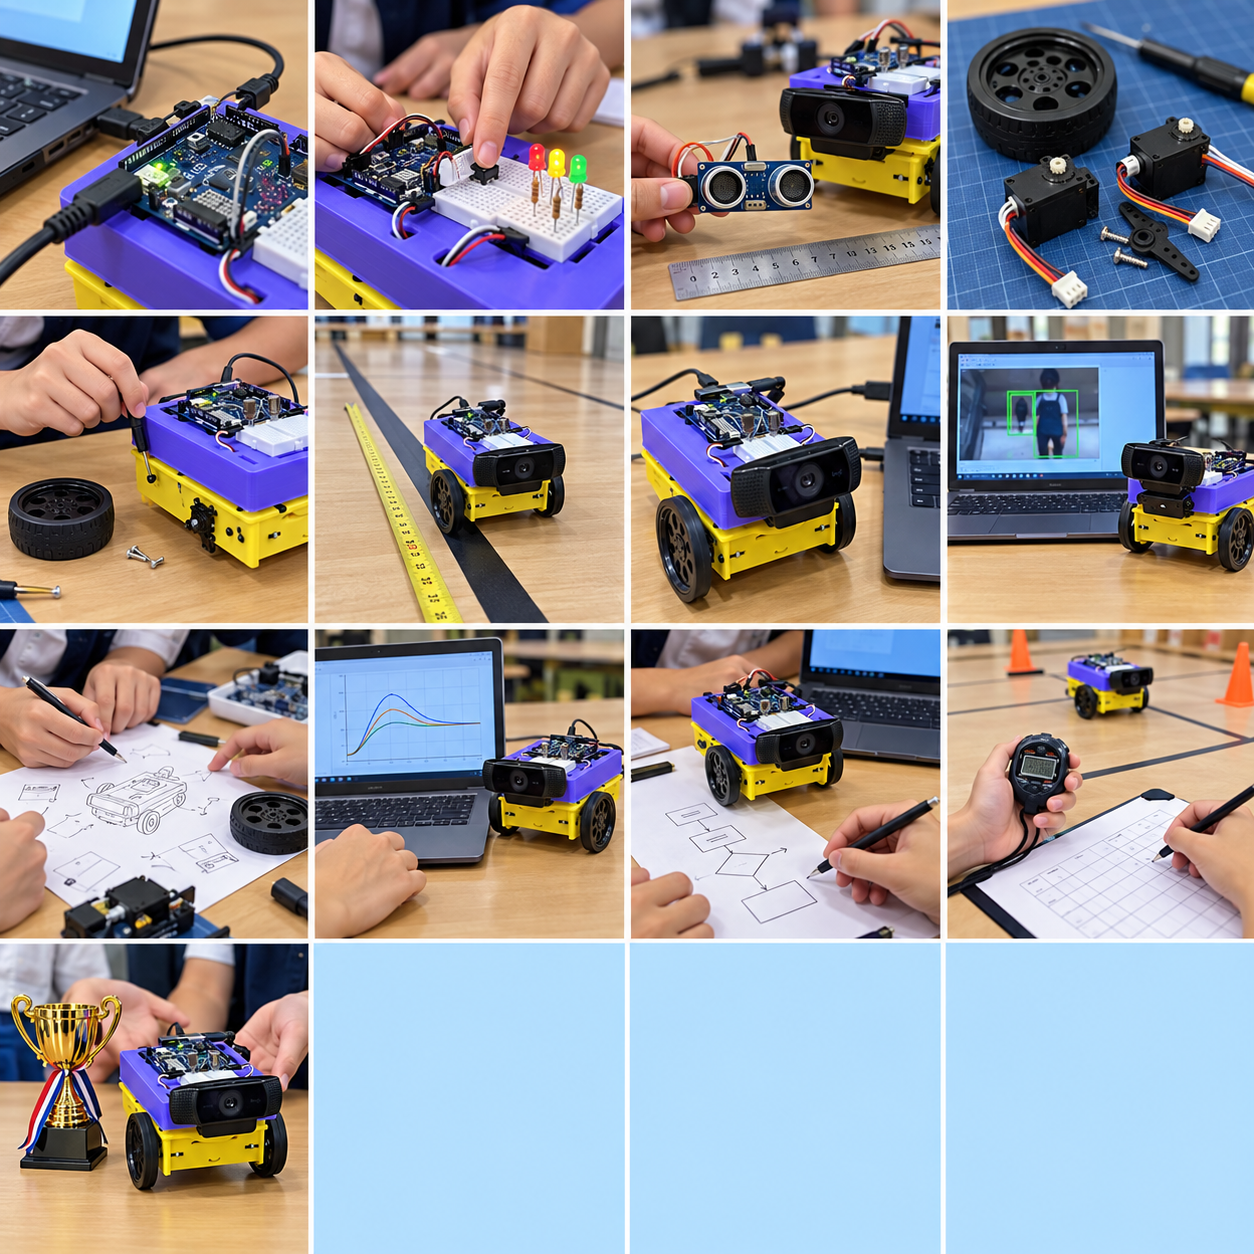
ภาพกิจกรรมเป็นภาพประกอบสร้างด้วย AI อ้างอิงรูปร่างหุ่นและอุปกรณ์จากไฟล์โครงงาน ไม่ใช่ภาพถ่ายกิจกรรมของโรงเรียน และไม่ใช้แทนผังต่อสาย
อ้างอิง SamuelAlexander/face-following-robot-uno-q · โค้ดตัวอย่างยังไม่ได้ทดสอบบนบอร์ด UNO Q จริง